「适度偷懒提高整体效率:火蚁工作方式启发机器人群组协作」8月23日
人类能像蚂蚁学习的东西还有很多,比如它们是如何用最优化的方式合作完成复杂任务的。科学家通过观察蚁群行为惊讶地发现,蚁群并不是靠每只蚂蚁都兢兢业业劳动来完成任务,相反,有时候“偷懒”会更让它们更高效。蚁群的这种工作方式为机器人群组和道路交通控制提供了新的思路。
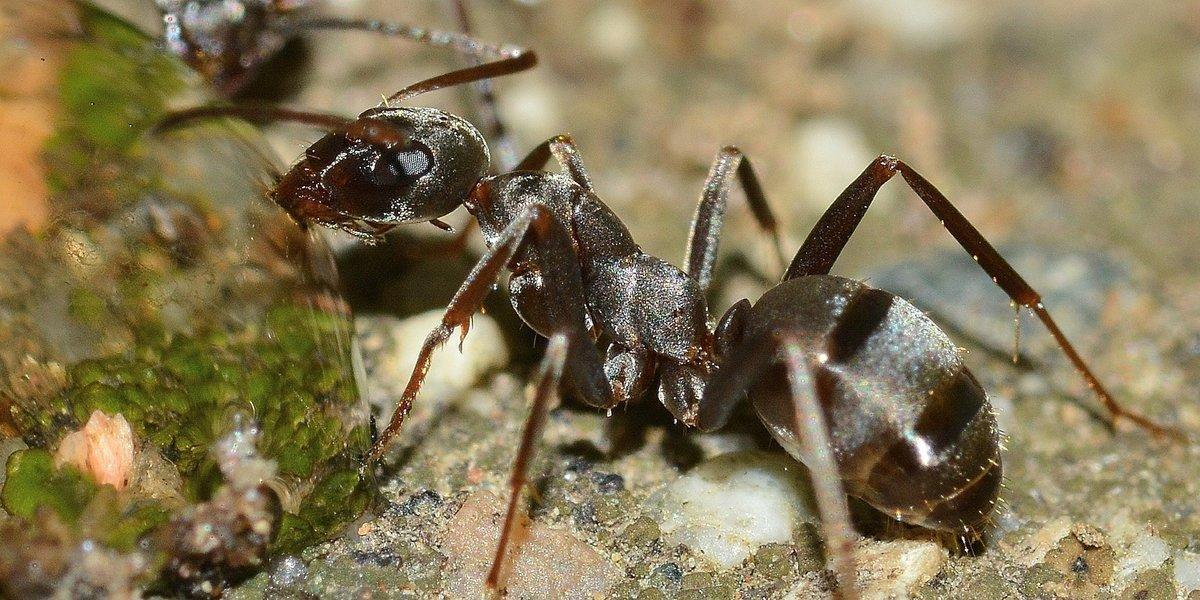
佐治亚理工学院的物理学家 Daniel Goldman 带领一支研究团队对火蚁 (Solenopsis spp) 进行了观察,他们发现,在完成复杂巢穴隧道挖掘这样的任务时,永远只有 30% 的火蚁会参与到劳动中,而非所有的火蚁同时一起挖。
而研究证明,火蚁这种挖掘分工方式能够最有效的避免“交通拥堵”,并保证投入的劳动力最少。
他说:“这种工作机制看起来有点不公平,但是如果不是这种机制,可能火蚁根本无法完成任务。我们从中发现了这种工作机制的优点。”
尽管火蚁巢穴的隧道很狭窄,每次仅能允许两只火蚁并排通过,但它们能通过向后退和停在原地等“偷懒手段”来避免拥堵。
该研究团队在移动机器人上测试了火蚁的这种工作策略,这些机器人将来或能用于营救、采矿和地下避难所挖掘等任务。
Goldman 说:“当机器人在火星上开展任务,有沙尘暴来袭,机器人需要快速在火星的地上挖掘避险用的隧道时,火蚁的这项策略就会很有帮助,因为各个机器人可能无法完全得知其他机器人队友的运作情况。”
科学家们发现在对模拟粘土进行挖掘的任务中,机器人一旦超过 3 个,就无法在狭窄的通道内进行高效的工作。实验中的“粘土”是用 3D 打印的磁性塑料小球进行模拟的。但如果我们将蚂蚁的工作策略应用到这些机器人身上,它们就能用更少的能量,还能挖得更快。
该团队将不同的行为模式应用到机器人身上,这些模式分别被称为“努力”、“倒退”和“懒惰”,当 4 个机器人都“努力”挖掘时,最终它们会挤到一块,互相挡路。“倒退”模式可以避免拥堵,但是“懒惰”模式最省电。
为了更好的理解这种工作策略的机制和限制,团队成员使用了交通工程师们常用的计算机模型。
Goldman 说:“在公路上,车辆数量太少公路的利用率就会太低,但车太多又会产生拥堵。”
所以在多和少之间有一个最优值。研究人员发现蚂蚁的工作策略就是这种模型中的最优值,既能避免拥堵,又让工作最高效。
Goldman 表示他们的研究不仅显示了蚂蚁复杂的社交技巧,还能让人一窥那些“以任务为导向的大量生物群体”的运作机制以及“群行现象”。
















