【南京创新周】“壁虎”机器人如何无障碍爬行?
这只壁虎机器人可以自由在墙上爬行。人不可能完成的任务可以让“壁虎”来完成。
位于溧水区的南京溧航仿生产业研究院研发出的仿生壁虎机器人,未来可代替人类执行幕墙清洗、灾难搜救、探险、地下管道检测等“高难度”的任务。
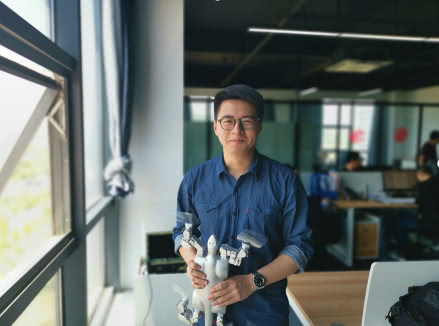
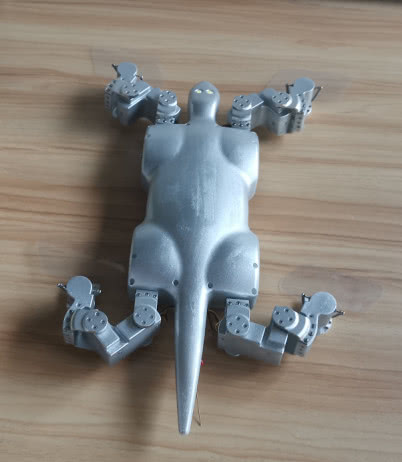
5月21日下午,在南京溧航仿生产业研究院,记者在实验室里见到了这个长得很像壁虎的机器人。机器“大壁虎”通体由白色铝合金组成,长150毫米(不连尾巴),宽50毫米左右,而且在不包含电池的状况下的重量只有半斤重。不光和真壁虎一样有“四肢”,还有一条同样为铝合金材质的长尾巴。
研究员王炳诚告诉记者,“大壁虎”采用的是可充电的锂电池来提供电源,通过芯片来进行控制。目前可以实现在垂直90度的平面上实现爬行。在王炳诚的演示下,仿生壁虎机器人真的像壁虎那样在墙上爬来爬去。“你现在看到的壁虎的芯片设定的是‘固定程序’,将来还能实现像小孩玩遥控车一样进行遥控器的‘远程遥控’。” 王炳诚说。
为何这只“壁虎”能够吸附在墙上并且实现无障碍爬行?
南航机电学院教授、江苏省仿生功能材料重点实验室主任、南航仿生结构与材料防护研究所所长戴振东进行了揭秘。原来壁虎能牢牢吸附在墙壁上的本质是依据“范德华力”(分子间作用力,其实质是一种电性的吸引力)来实现的。它的脚上有50万根细毛,粗细从几μ到几十纳米不等,只相当于头发直径的千分之一。
为了能让仿壁虎机器人也逐渐向这样的“无障碍”爬行目标“看齐”,戴振东和他的团队曾经尝试了不下十种方法来做“毛”,最终成功仿照刚毛吸附原理,通过特殊材质成功让仿壁虎机器人牢牢“吸”在了垂直墙面上。
戴振东介绍,仿生壁虎机器人将来的推广范围非常广泛。“比方说像反恐侦查,人质被扣押在一个密闭的空间里,外人无法进去的时候,我们的仿壁虎机器人就能派上大用场。”“大壁虎”可以背着摄像机“潜”入密闭空间,拍摄下人质所在位置的画面,从而给狙击手提供第一手的及时信息,帮助狙击手准确找准位置。
除此以外,仿生壁虎机器人在地震搜救的过程中也能发挥巨大的作用。“像一些地震救援队无法找到的领域,仿壁虎机器人凭借着小巧的优势就能轻易找到,并且及时通报给救援队废墟下有没有被压埋的人。”戴振东对于壁虎机器人的未来充满期待。
“我们将来最大的希望自然是仿壁虎机器人能实现倒挂180度的爬行,并且成为真正的‘全方位无障碍’,当然,实现这个目标我们还有很长的路要走。”戴振东说。